UD04 · Entregas
8 entregas en el RA4
Cada una se corrige con su rúbrica, que puedes leer antes de empezar en la propia tarea de Moodle. El peso de cada entrega está en el libro de calificaciones de Moodle, no aquí. La práctica de la unidad no se entrega ni puntúa.
Tres de las ocho son de apto / no apto —N08, N10 y N11—: se entregan, pero no se corrigen con rúbrica y pesan poco.
| Actividad | Qué es | Descargar | Abrir en Colab |
|---|---|---|---|
N04 · Cinemática de un manipulador | Cinemática directa e inversa de un robot real (Panda, Puma 560) |  |  |
N05 · Ejercicios de OpenCV | Visión · ejercicios de OpenCV sobre imagen y vídeo | | |
N06 · Navegar con cámara | Navegación por reglas con la cámara | | |
N07 · Navegar con cámara difusa | La misma navegación, con lógica difusa | | |
N09 · Controlar el robot con una red neuronal | Navegación con una red neuronal entrenada | | |
N08 · Generar datos de entrenamiento | Insumo de N09 · genera el conjunto de entrenamiento | | |
N10 · Aprendizaje por refuerzo con NEAT | Aprendizaje por refuerzo · evolucionar la red con NEAT | | |
N11 · Diseño de un sistema robotizado | Diseño · evaluar alternativas para un problema real (CE d) | | |
N04 · Cinemática de un manipulador
Cargar un robot real —el Panda de Franka o el Puma 560—, calcular su cinemática directa e inversa, generar una trayectoria y detectar singularidades.
Se entrega: el notebook con los cálculos, la trayectoria generada y las singularidades encontradas.
N05 · Ejercicios de OpenCV
Tres ejercicios de visión sobre imagen y vídeo: detectar bordes y enmarcarlos, detectar movimiento entre fotogramas consecutivos y calcular el flujo óptico.
| Recurso | Enlace |
|---|---|
| Vídeo | EX1.-vtest.mp4 |
La imagen de partida. Pulsa la miniatura para verla a tamaño completo.

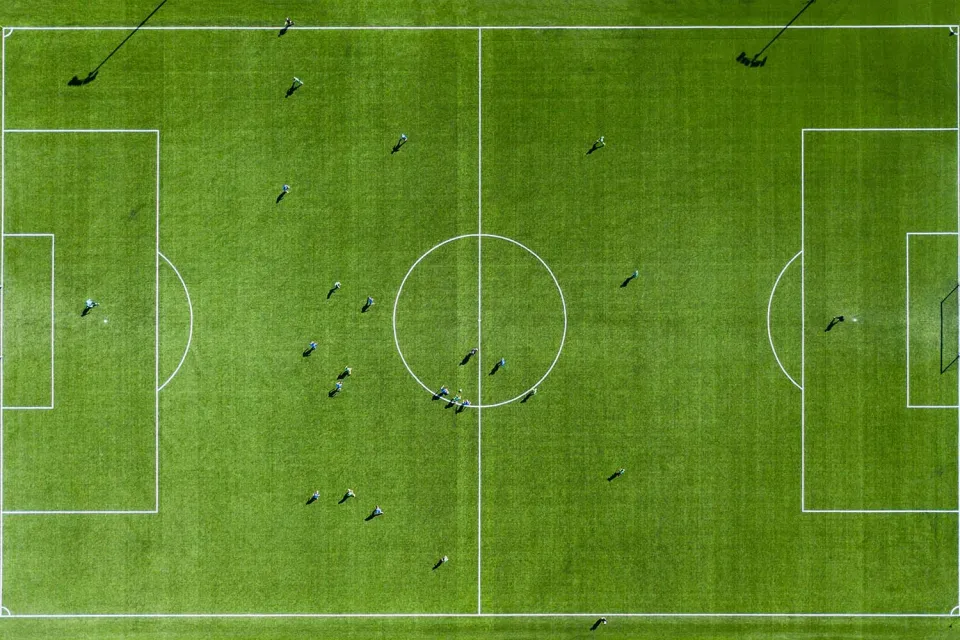
Se entrega: el notebook con los tres ejercicios resueltos y sus salidas.
N06 · Navegar con cámara
El robot tiene que seguir una línea en el suelo usando solo lo que ve su cámara. Aquí escribes tú todas las condiciones: dónde está la línea en la imagen, y qué hacer en cada caso. Dos escenarios: línea simple y línea doble.
Las seis pistas. Pulsa la miniatura para verla a tamaño completo.

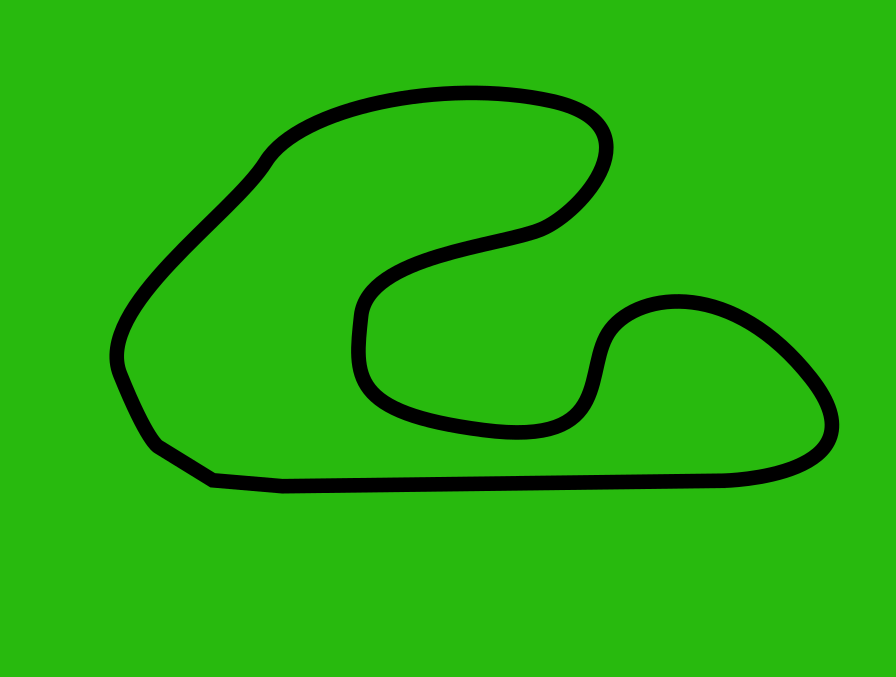

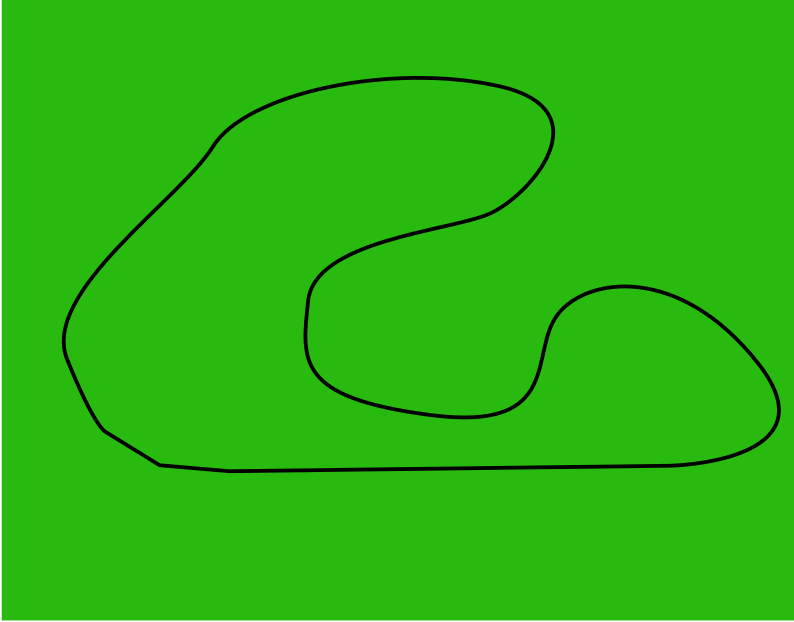




Se entrega: el notebook con el controlador funcionando en los dos escenarios.
N07 · Navegar con cámara difusa
El mismo problema que N06, resuelto con lógica difusa: variables lingüísticas, funciones de pertenencia, reglas y desfuzzificación. Enlaza directamente con la UD05.
| Recurso | Enlace |
|---|---|
| Pistas | Las mismas seis de N06 |
Se entrega: el notebook con el sistema difuso completo y el robot navegando en los dos escenarios.
N09 · Controlar el robot con una red neuronal
Lees el training_data.txt de N08, construyes y entrenas una red neuronal con esos ejemplos y la usas para conducir el robot. Tres celdas están vacías a propósito: la arquitectura de la red, el entrenamiento y la función de control.
Se entrega: el notebook y el fichero .keras con tu nombre, con la red ya entrenada. Con ese fichero, la celda de carga permite probar cómo se comporta tu red sin repetir el entrenamiento —que es largo—, y es así como se corrige.
N08 · Generar datos de entrenamiento
Aquí no se entrena nada todavía: conduces tú el robot y el notebook graba lo que ve la cámara junto con lo que tú decidiste hacer. El resultado es un conjunto de ejemplos etiquetados.
Se entrega: el notebook y el fichero training_data.txt con tu nombre. Guárdatelo: es la entrada de N09.
N10 · Aprendizaje por refuerzo con NEAT
El mismo control, sin ejemplos. NEAT evoluciona a la vez los pesos y la topología de la red: tú solo defines qué entra, qué sale y cómo se mide si lo está haciendo bien.
Se entrega: el notebook y una memoria en PDF con tus pruebas variando fitness_threshold y pop_size, la justificación de num_inputs y num_outputs, y una reflexión sobre el aprendizaje por refuerzo. Es de apto / no apto: sin la memoria no cuenta como entregado.
N11 · Diseño de un sistema robotizado
Aplicar los criterios de diseño e implementación (CE d) para proponer un sistema robotizado que resuelva un caso real, justificando la selección y la seguridad.
Se entrega: el notebook con las alternativas evaluadas y la propuesta justificada. Es de apto / no apto.
Volver a la UD04 · Notebooks guiados · Notebook 4 · Notebook 11